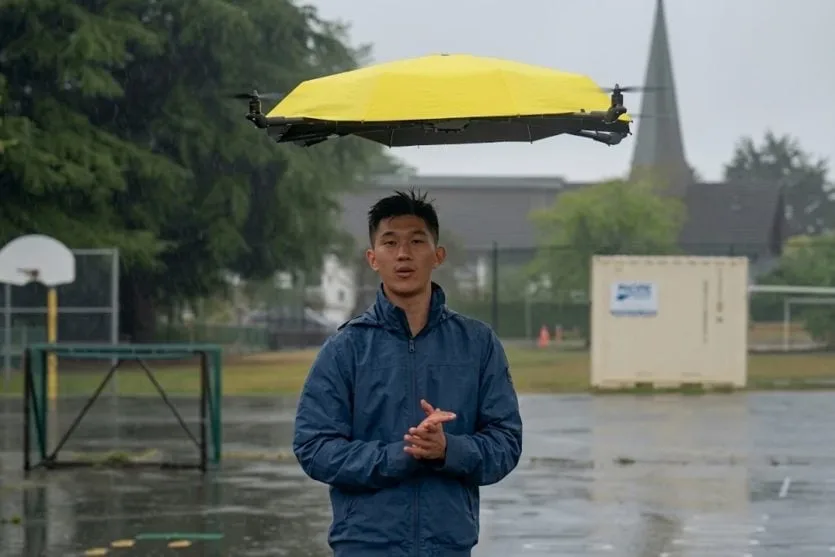

Розробник з Канади Джон Цзе, відомий за своїм YouTube-каналом I Build Stuff, реалізував амбітний проєкт: він переобладнав звичайну парасольку в автономний дрон, здатний самостійно літати над людиною під час її руху. Пристрій розпізнає положення власника за допомогою комп’ютерного зору та камери глибини, автоматично коригуючи траєкторію польоту.
Це вже друга версія експерименту. Перша демонстрація відбулася ще 2024 року, але мала суттєвий недолік: оператор повинен був керувати дроном вручну через пульт, що звільняло руки лише частково. Після публікації відео глядачі наполягли на створенні справді автономної конструкції.
Від GPS до ToF-камери: эволюція технологій
Шлях до автономного дрона-парасольки виявився складнішим, ніж передбачалося. Спочатку розробники спробували використовувати GPS, проте точність позиціонування виявилася недостатньою. Похибка сягала кількох метрів — це занадто багато для пристрою, який повинен покривати людину від дощу.
У новій версії застосовується ToF-камера (Time of Flight), що вимірює дистанцію до об’єктів за часом проходження світлового сигналу. Система створює тривимірне представлення сцени, що дозволяє дрону визначати положення людини навіть при слабкому освітленні. Обробку даних здійснює одноплатний комп’ютер Raspberry Pi, який передає координати до системи керування польотом.
Архітектура системи та алгоритми управління
Програмна архітектура автономного дрона поділена на кілька незалежних компонентів:
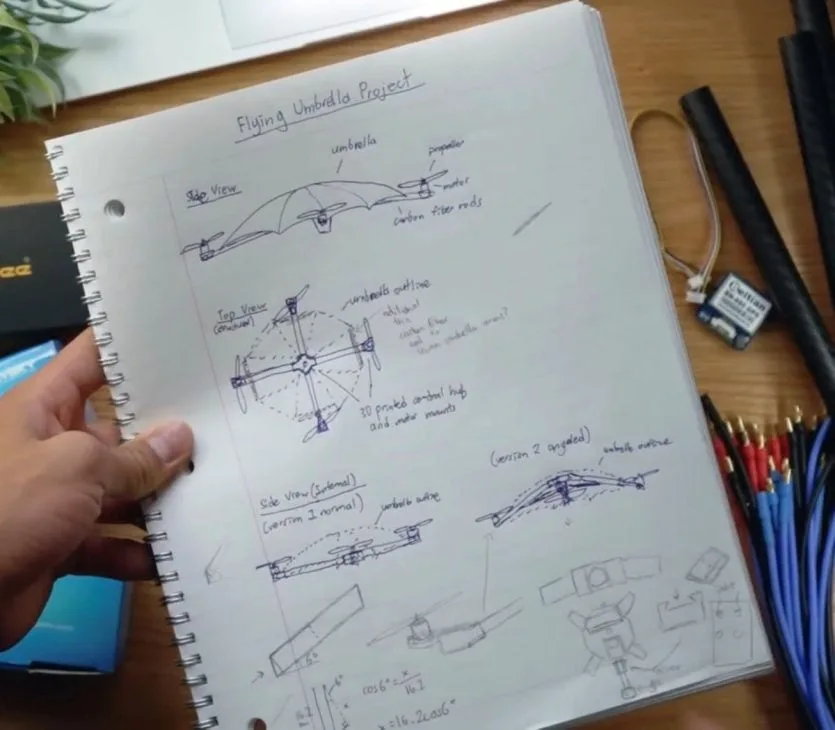
- обробка даних датчиків ToF-камери;
- відстеження положення людини в просторі;
- керування польотом дрона;
- стабілізація руху за допомогою PID-регуляторів.
PID-алгоритми постійно коригують положення дрона на основі різниці між запланованою і фактичною позицією. Розробники виклали весь код і технічну документацію у відкритий доступ, дозволивши іншим енергетам експериментувати з проєктом.
Незважаючи на досягнення, конструкція залишається експериментальною. Дрон-парасолька не завжди тримається ідеально над головою, а його рухи можуть бути нерівномірними. Крім того, невирішеними залишаються практичні проблеми: обмежений запас батареї, шум двигуна та швидкообертові лопаті утруднюють використання в людних місцях.
Автори розглядають цей проєкт не як готовий комерційний продукт, а як інженерний експеримент. Він наглядно демонструє, як сучасні платформи обчислень, доступні сенсори та передові алгоритми дозволяють автоматизувати навіть найнесподіванніші предмети повсякденного вжитку.