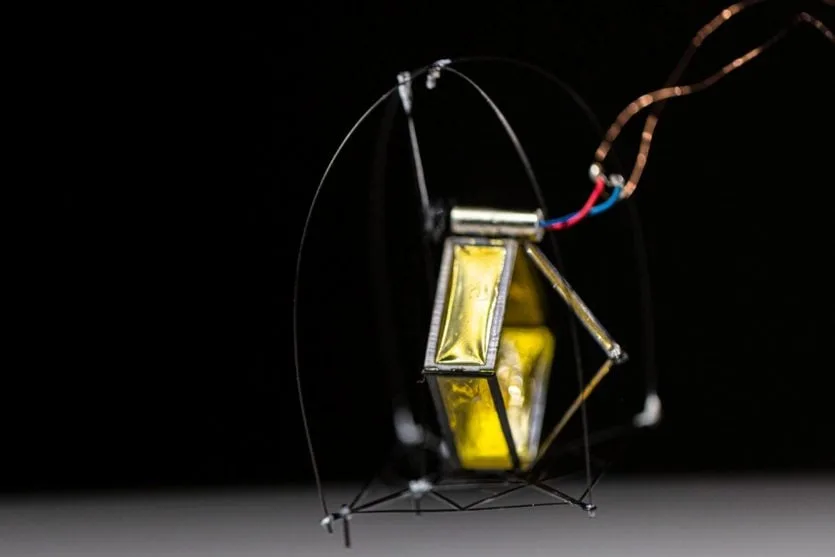

Інженери Вашингтонського університету створили революційний мініатюрний робот-стрибун DirectHop, який вміщується на долоні людини. На відміну від традиційних конструкцій, він долає перешкоди, включаючи сходинки, за рахунок прямого спрямування електричного двигуна, а не механічних пружин.
Прототип демонструє здатність перестрибнути стандартну сходинку, приземлитися, самостійно випростатися та повторити маневр. Така концепція дає малим роботам практичний спосіб навігації складною місцевістю без необхідності польоту. Масиви таких роботів-стрибунів потенційно можуть перевіряти нафтопереробні заводи, контролювати сільськогосподарські угіддя та досліджувати інші планети.
Як працює робот-стрибун без пружин
Конструкція DirectHop принципово відрізняється від більшості роботів, натхнених бліхами. Замість накопичення енергії в пружинах, двигун робота прискорюється з достатньою швидкістю, щоб безпосередньо забезпечити стрибок — подібно до м’язів жаб’ячих лап. Ханцюань Ван, аспірант кафедри машинобудування Вашингтонського університету, пояснює: «Ми виявили, що дуже маленький електричний двигун може прискорюватися достатньо швидко, щоб безпосередньо забезпечувати стрибок».
Механізм роботи включає волосінь, з’єднану з двигуном та вежею на корпусі. Коли двигун активується, волосінь намотується, піднімаючи робота в повітря. Три шарнірні ніжки розкриваються під час стрибка, утримуючи конструкцію збалансованою.
Регулюючи величину електричного струму, дослідники керують висотою стрибка з точністю до одного сантиметра. Це дає роботу-стрибуну гнучкість у маневруванні, якої неможливо досягти пружинними системами.
Виклики приземлення та автономії
DirectHop схильний перекидатися в повітрі після стрибка. Для вирішення цієї проблеми команда натхнулася панциром черепахи-боксерки та оснастила робота захисною рамою. Дизайн дозволяє роботу безпечно приземлитися навіть на бік, а потім самостійно повернутися у правильне положення у 90% випадків, перемістивши двигун назад вниз по вежі.
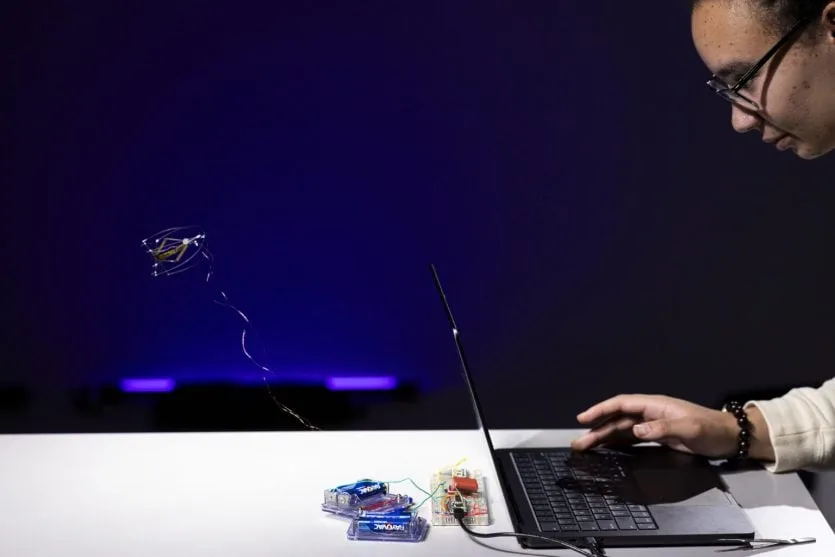
Наразі робот-стрибун працює від зовнішнього джерела живлення через дроти, без можливості самостійної навігації. Старший автор дослідження Сойєр Фуллер, доцент кафедри машинобудування, визначає три ключові виклики: «Можливість змінювати довжину стрибка, самостійно повертатися у правильне положення та перезаряджатися для виконання кількох стрибків».
Перспективи розвитку та практичного застосування
Ван та Фуллер розробляють бортові сонячні елементи, акумулятор, вібраційний двигун для поворотів, висувні ніжки для регулювання кута стрибка та систему навігації. Остаточна мета — автономне подолання сходів: робот повинен виявляти сходинку, розраховувати необхідний стрибок, позиціонувати себе та повторювати процес після приземлення.
За оцінками розробників, повністю оснащена версія робота-стрибуна може коштувати близько $10. Якщо команді вдасться подолати решту технічних перешкод, групи таких недорогих машин зможуть працювати паралельно з більшим обладнанням у місцях, де вихід з ладу одного робота не завдаватиме шкоди загальній місії.