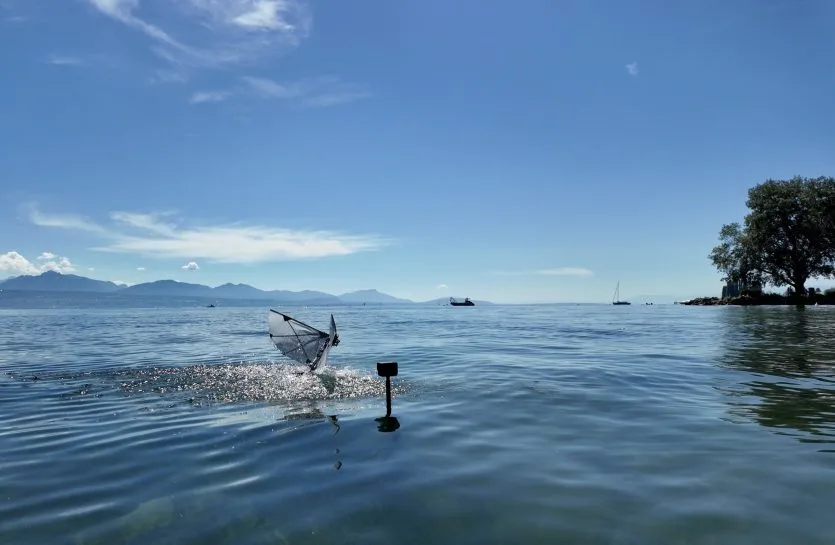

Інженери Массачусетського технологічного інституту (MIT) спільно з колегами зі Швейцарської федеральної політехнічної школи Лозанни (EPFL) розробили роботизований пристрій із крилами, натхненний птахами, здатними як літати, так і занурюватися під воду. Апарат важить менше 300 грамів і складається з центрального фюзеляжу, двох гнучких крил та хвостового стабілізатора. Польові випробування на Женевському озері підтвердили: робот-птах здатен плавати, пірнати, самостійно підніматися на поверхню і злітати.
Для чого потрібен робот-птах
За словами провідного автора дослідження, співробітника кафедри машинобудування MIT Рафаеля Зуфферея, пристрій орієнтований насамперед на потреби океанографів, морських біологів і мешканців прибережних районів. Ідея полягає в тому, щоб запускати апарат із човна або берега, підлітати до об’єкта дослідження — айсберга, портової споруди чи зграї китів — занурюватися для вимірювань або збору зразків, а потім повертатися та передавати дані. Такий підхід, за оцінкою вчених, коштуватиме значно дешевше, ніж традиційні методи моніторингу.
Конструкція та технічні характеристики
У корпус інтегровано акумулятор і водонепроникний електродвигун, який через колінчастий вал приводить у рух крила із заданою частотою. Крила виготовлено з тонких мембран, вкритих гідрофобними наночастинками для захисту від води. Хвостовий стабілізатор оснащений окремим мотором для зміни кута нахилу — це допомагає апарату злітати та пікірувати. Усі компоненти крил і хвоста є змінними і можуть замінюватися аналогами інших розмірів.
Дослідники виготовили три комплекти крил:
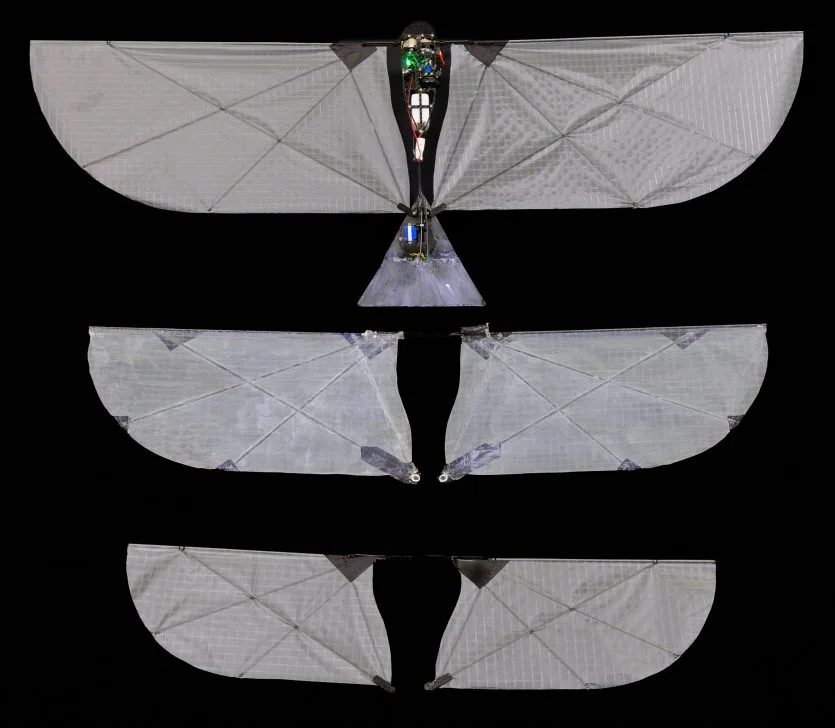
- малі — розмах 60 см;
- середні — розмах 80 см;
- великі — розмах 100 см.
У ході тестів робот занурювався на глибину до 0,5 м. Під водою він рухався зі швидкістю до 1 м/с при частоті змахів крилами близько 5 Гц. У повітрі апарат розвивав швидкість до 6 м/с при аналогічній частоті. Найкращі результати стабільного переходу з води в повітря показали крила середнього розміру: вони достатньо гнучкі, щоб зменшувати амплітуду змахів під водою, і водночас досить міцні для підтримання польоту.
Критичний параметр для зльоту — кут нахилу корпусу: він має становити рівно 70°. При меншому куті кінчики крил торкаються води, при більшому — робот-птах перекидається назад у воду.
Плани на майбутнє
Наступний етап розробки передбачає вдосконалення конструкції крил із можливістю їхнього повертання, а також випробування в умовах турбулентності — при польоті проти вітру та зльоті з неспокійної поверхні води. У перспективі команда планує застосовувати розробку в інтересах океанології. Результати дослідження опубліковані в журналі Science.