
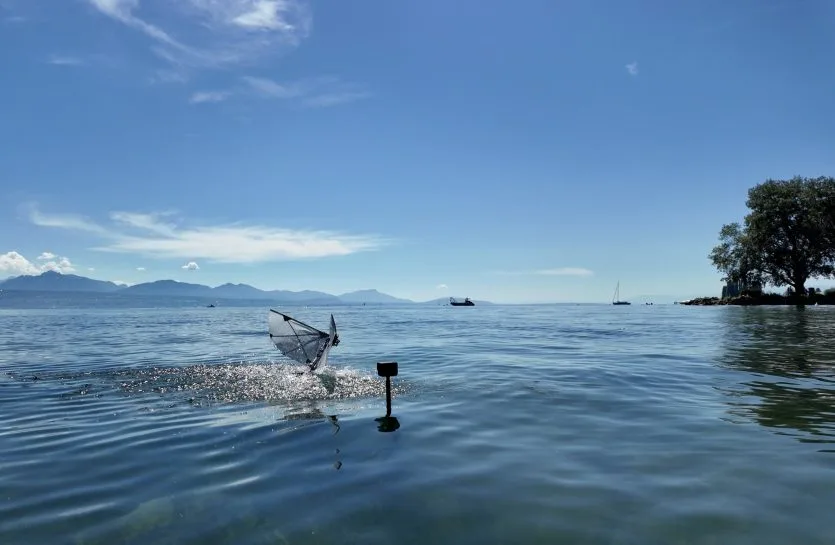
Інженери Массачусетського технологічного інституту (MIT) спільно з колегами з Федеральної політехнічної школи Лозанни (EPFL) розробили унікальний роботизований апарат із крилами, що вміє як літати, так і занурюватися під воду. Загальна маса пристрою — менш як 300 г. Конструкція включає центральний фюзеляж, два гнучких крила та хвостовий стабілізатор. Польові випробування на Женевському озері підтвердили: апарат здатний плавати, пірнати, самостійно підніматися на поверхню та злітати.
Навіщо потрібен робот-птах, що пірнає
Провідний автор дослідження, представник кафедри машинобудування MIT Рафаель Зуфферей, пояснює практичну цінність розробки: океанографи, морські біологи та мешканці прибережних районів зможуть запускати апарат із човна або берега. Робот підлетить до потрібного об’єкта — айсберга, портової споруди чи зграї китів — занурюється, збирає дані або зразки, повертається на поверхню та передає інформацію. За словами дослідника, такий підхід коштуватиме в рази дешевше порівняно з традиційними методами.
У корпус інтегровано акумулятор і водонепроникний електродвигун, що приводить у рух колінчастий вал і задає частоту змахів крилами. Самі крила виготовлені з тонких мембран, вкритих гідрофобними наночастинками для захисту від води. Хвостовий стабілізатор оснащений окремим мотором, який регулює кут нахилу — це допомагає апарату злітати та пікірувати.
Технічні характеристики та результати випробувань
Дослідники виготовили три комплекти крил різного розміру:
- малі — розмах 60 см;
- середні — 80 см;
- великі — 100 см.
Під час тестів робот-птах занурювався на глибину до 0,5 м. Найкращі показники стабільності — і у воді, і в повітрі — апарат продемонстрував із крилами середнього розміру. Крила мають бути одночасно достатньо гнучкими, щоб зменшувати амплітуду змахів у воді, і достатньо міцними для утримання в польоті.
Під водою апарат розвиває швидкість до 1 м/с при частоті змахів близько 5 Гц. У повітрі — до 6 м/с за тієї ж частоти. Для успішного переходу з водного середовища в повітряне необхідний кут нахилу 70°: це виключає торкання кінчиками крил водної поверхні в момент зльоту. При більшому куті апарат перекидається назад у воду.
Плани команди
Наступний етап передбачає вдосконалення конструкції крил із можливістю їх повороту. Крім того, дослідники планують перевірити роботу апарата в умовах турбулентності — при польоті проти вітру та зльоті з неспокійної води. У перспективі розробку передбачається застосовувати для потреб океанології. Результати дослідження опубліковані в журналі Science.